
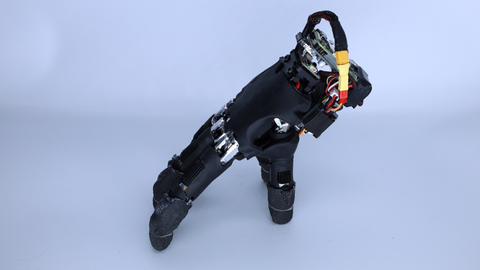
Исследователи из лаборатории Soft Robotics Lab при Швейцарской высшей технической школы Цюриха научили антропоморфную роботизированную кисть передвигаться на пальцах. Робот умеет ползать по разным поверхностям, вставать после падений, нажимать клавиши и толкать предметы.
Для экспериментов исследователи использовали серийную пятипалую кисть WUJI с 20 приводимыми суставами. Её оснастили одноплатником Raspberry Pi Zero 2 W, аккумулятором и инерциальным датчиком. Общий вес конструкции составляет 818 граммов.
Систему обучали методом обучения с подкреплением в симуляторе Nvidia Isaac Lab. Одной из главных проблем было строение человеческой кисти: пальцы отличаются по длине, а большой палец противопоставлен остальным. При каждом шаге часть пальцев должна двигаться, а оставшиеся — удерживать вес устройства. Исследователи решили не задавать роботу готовую последовательность движений. Вместо этого алгоритм сам учился выбирать, какой палец следует переставлять, чтобы двигаться в нужном направлении и не падать.
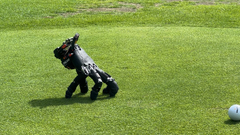
После обучения роботизированная кисть смогла самостоятельно передвигаться по 14 типам поверхностей, включая дерево, плитку, асфальт, бетон, металлическую решётку, искусственную траву, газон и гравий. Средняя скорость в тестах составила 9,3 см/с. Вместе с этим робот научился вставать после падений. С этой задачей он успешно справляется в 21 из 25 случаев.
Кроме того, кисть научили взаимодействовать с окружающими предметами. Робот нажимал клавиши со стрелками на клавиатуре и правильно выполнил 29 из 32 команд. С помощью этих нажатий он смог управлять игрой Sokoban. В другом эксперименте кисть толкала небольшой кубик в нужную сторону. Для отслеживания объекта при этом использовали внешнюю камеру.
Авторы проекта считают, что такие кисти могут дать больше мобильности роботам. Например, кисть может на время отсоединиться и добраться до места, куда не может попасть целая рука.
Источник: habr.com