
Это очередной одержимый пост про точное время.
Расскажу о брошенном проекте: «фальшивом» GPS-модуле, который берёт время по Wi-Fi и встаёт на место GPS-платы в ранних версиях моих часов Precision Clock. Ошибка была в чрезмерных амбициях: я хотел почти невозможного, точности лучше миллисекунды по Wi-Fi, через обычный NTP с редким опросом и на одном встроенном генераторе ESP8266. Всё время казалось, что до цели рукой подать, а в итоге я выдохся и так ничего и не опубликовал.
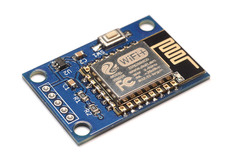 Плата с ESP8266 размером и формой как GPS-модуль
Последний раз я трогал этот проект лет шесть назад. В часах Mk IV стоит куда лучший GPS-модуль (и разъём SMA, чтобы подключить антенну получше или поставить её удачнее), так что вряд ли я его когда-нибудь доделаю. Но недавно, пока я описывал свои виртуальные точные часы с их комичным NTP-прокси, я вспомнил об этих старых экспериментах и решил, что ими стоит поделиться.
Ненадолго передам слово себе молодому: вот неоконченное описание, которое я написал в июле 2020 года.
NTP-модуль для точных часов
Если вы собираете точные часы, лучше GPS ничего не найти: ничто другое не даёт такого отличного результата при столь малых усилиях. Даже у самых дешёвых GPS-модулей точность времени — десятки наносекунд.
Но в помещении GPS ловит плохо. Особенно в новых домах с утеплителем, проложенным алюминиевой фольгой: там сигнал GPS бывает просто ненадёжен.
NTP, протокол сетевого времени, на несколько порядков менее точен, чем GPS-модуль, но во многих зданиях поймать Wi-Fi проще, чем GPS.
Делать часы Precision Clock с Wi-Fi я не хочу. Подключение к интернету превращает их в часы другого типа. Скорее всего, в следующей версии Wi-Fi не будет. Но… есть своя прелесть в «фальшивом GPS»: модуле, который можно вставить в точные часы и превратить их в часы с NTP по Wi-Fi.
Проект, который делает ровно это, уже существует. В нём стоит ESP8266, и он выдаёт строки NMEA точно так же, как настоящий GPS-модуль. Я посмотрел на него: попытка неплохая, но для Precision Clock её не хватает по нескольким причинам.
-
Время вычисляется неточно. Оно примерно правильное, но далеко за пределами миллисекундного допуска, к которому я стремлюсь.
-
С сигналом PPS обращаются небрежно: например, дёргают его, пока ждут подключения к Wi-Fi. PPS должен выдаваться, только если время точное.
-
Эмулируется куча других сигналов и последовательный интерфейс, которые нам не нужны. С другой стороны, имя сети и пароль Wi-Fi не хочется зашивать в код, так что пригодилась бы настройка через собственную точку доступа (soft-AP).
Среда
Пример, на который я сослался выше, собран в среде Arduino с «ядром» ESP8266. Я установил её, чтобы попробовать, и должен сказать: хотя многое в ней я ненавижу (раздутость и то, как она замалчивает важные подробности), с лёгкостью старта не поспоришь. В прошлый (и единственный другой) раз, когда я брался за проект на ESP8266, я ставил SDK и тулчейн вручную, и это заняло чёртову уйму времени.
Хотя я начинал заново, я решил по возможности остаться в среде Arduino.
Реализаций NTP для Arduino и ESP8266 десятки, но их код вгоняет в уныние. Встроенная «NTP-библиотека» измеряет время, вызывая в цикле delay(10) и считая итерации. Так что даже если бы всё остальное было идеально, результат в лучшем случае квантовался бы с шагом 10 мс. Надо трезво оценивать достижимую точность: несколько миллисекунд — это, вероятно, лучшее, на что можно рассчитывать. Но стандарт можно реализовать хотя бы правильно и с той точностью отсчёта времени, какая нам доступна.
Ещё одна беда сред для начинающих в том, что многие уроки и примеры получены бездумным копированием кусков кода друг у друга. Пример реализации NTP почему-то заполняет часть заголовка NTP мусором, и многие другие примеры и реализации скопировали ровно этот код без всяких объяснений.
На самом деле для рабочего NTP-запроса достаточно, чтобы ненулевым был всего один байт. Первый байт должен говорить, что мы клиент, и, по желанию, версию NTP. Остальные из 48 байт можно оставить нулями, их заполнит сервер.
Метки времени NTP
Объяснений того, как работает NTP, в интернете полно.
Суть в том, что мы отправляем запрос, ждём ответ и измеряем, сколько это заняло. В ответе есть пара меток времени, поставленных сервером. Прибавляем половину времени, за которое вернулся ответ, и получаем точную метку времени. Если сетевой маршрут симметричен, точность должна быть с большим запасом лучше миллисекунды.
Метка времени NTP занимает 8 байт. Первые 4 байта — число секунд с 1 января 1900 года. Очень похоже на unix-время, только утомительно не такое. Это беззнаковое число, поэтому оно переполнится в 2036 году, за два года до переполнения unix-времени.
Следующие 4 байта — дробная часть, так что все 8 байт вместе образуют число с фиксированной точкой.
Пример кода NTP вручную превращает его в строку с датой и временем, но стандартные функции из time.h и так подключены по умолчанию, поэтому достаточно прибавить смещение, чтобы получить unix-время, и вызвать gmtime и strftime.
Порядок байтов
Метки времени в пакете NTP записаны в сетевом порядке байтов, то есть big endian. ESP8266 по умолчанию little endian (технически процессор поддерживает оба порядка, но вряд ли его можно переключить внутри среды Arduino).
Я с радостью распрощался с бесконечными сдвигами для перестановки байтов, когда узнал о сравнительно новой возможности gcc: scalar_storage_order("big-endian"). Этот атрибут у структуры задаёт для неё порядок байтов независимо от платформы. Все нужные сдвиги компилятор сгенерирует сам.
К сожалению, здесь это не сработало вообще. Arduino компилируется как C++, а g++ это расширение для C не поддерживает. Хуже того, по умолчанию все предупреждения отключены, так что он даже не сообщает, что игнорирует атрибут.
Возвращаемся к вашему обычному автору из 2026 года. Постараюсь вспомнить самые интересные подробности.
Измерение импульсов
Самое важное — уметь измерять собственный выход. Нам повезло: под рукой настоящий GPS-модуль, и при наших допусках его выход PPS можно считать истиной в последней инстанции. Главное — подключить к нему по-настоящему хорошую антенну, чтобы он не терял фиксацию.
Мы сделаем собственный выход PPS на ESP8266 и будем сравнивать его с выходом GPS, а лучший инструмент для этого — логический анализатор. К счастью, я когда-то вложился в самый дешёвый логический анализатор в мире:
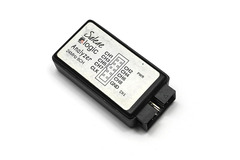 Дешёвый USB-логический анализатор
Этот 8-канальный USB-анализатор на 24 МГц стоил около 5 фунтов, и у продавцов хватило наглости написать на нём «Saleae», да ещё восхитительным шрифтом Comic Sans. Но для наших задач его более чем достаточно.
Внутри стоит чип Cypress FX2, и интересно, что прошивка загружается в его ОЗУ по USB при включении. Открытую прошивку fx2lafw за нас может загрузить sigrok.
Мы хотим писать с максимальным разрешением, но много минут, а то и часов, а это огромный объём данных. Куда лучше сохранять только смещение между двумя импульсами каждую секунду. Sigrok поддерживает множество декодеров протоколов, и, насколько я понимаю, написать свой не очень сложно, но уже существующий декодер Jitter умеет всё, что нам нужно. Мы говорим ему считать PPS от GPS тактовым сигналом, а PPS от ESP8266 — измеряемым.
Команда была примерно такой:
sigrok-cli -d fx2lafw --config samplerate=200kHz --samples 800M -C D0,D1,D2,D3,D4 -P jitter:clk=D0:sig=D4 -B jitterВывод можно было направить (или продублировать через tee) в файл и получить список смещений, который вставляется в электронную таблицу. Альтернатива в командной строке — gnuplot, древний и своеобразный, но раз я повторял это десятки раз, имело смысл автоматизировать. Видимо, тогда у меня был период увлечения Perl, потому что между ними я поставил крошечный скрипт:
#!/usr/bin/perl$| = 1;while () { chomp; print $i++ . "t"; while ($_ > 0.5) {$_ -= 1.0;} print $_ . "n";}Он заодно исправляет случаи, когда джиттер переваливал через целую секунду: так иногда бывало, если запустить замер в самый неудачный момент. Чтобы смотреть график в реальном времени, файл для gnuplot выглядел так (yrange при необходимости можно зафиксировать):
plot "plot.dat" using 1:2 with lines#set yrange [0:0.004]pause 1rereadЖаль, что я не вёл тогда подробных записей, но, понятно, все мысли тогда были о том, как выровнять импульсы; как строились графики, я не записывал. Помню, что в итоге у меня всё запускалось одной командой: она начинала записывать смещения и сразу строила их график в реальном времени. Разработка от этого стала чуть менее мучительной, чем могла бы. И всё равно, чтобы увидеть эффект любого изменения, приходилось ждать около 15 минут.
Железо
Эксперименты шли на этой довольно грязной старой макетке. Скажу в оправдание, что тогда она была почище, а грязь набрала уже потом, на хранении.
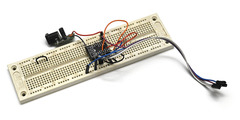 Грязная макетная плата с ESP8266
На болтающемся разъёме питания стоит стабилизатор. Не показаны кабель FTDI для перепрошивки, GPS-модуль для сравнения и логический анализатор.
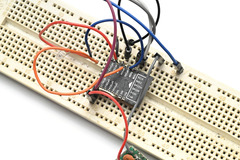 Макетная плата крупным планом
Я сделал и прототип на макетной плате под пайку, но для разработки и замеров он оказался менее удобен.
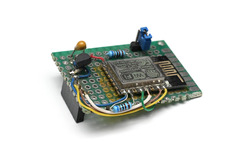 Прототип на макетной плате под пайку
Перемычка переводит модуль в режим программирования, который удобно использует те же выводы TX/RX, что и NMEA.
Подстройка генератора и этикет NTP
Опрос NTP даёт мгновенную оценку времени. Он предполагает, что путь туда и обратно примерно симметричен.
Wi-Fi ужасно непредсказуем, поэтому, чтобы усреднить джиттер, понадобится много оценок. Пакеты могут получить случайную задержку в одну сторону или в обе.
Получив несколько оценок, нужно подстраивать собственный генератор, чтобы держать время между опросами. Я часто задумывался, каков этикет NTP: это неаутентифицированный UDP-пакет, и непонятно, как часто надо опрашивать этот бесплатный сервис, чтобы тебя сочли вредителем. Стандартные установки NTP редко опрашивают чаще раза в 64 секунды, а нередко — раз в час или раз в несколько часов. Меня это особенно беспокоит, когда я делаю плату, которую (тогда) собирался раздавать другим людям, пусть даже в небольших количествах.
В общих чертах план был такой: начать с опроса каждые 16 секунд, а потом постепенно увеличивать интервал, по мере того как оценки начнут совпадать.
Встроенный генератор ESP8266 не особенно точен. Подстраивать его сложнее, чем просто опросить сервер, понять, спешим мы или отстаём, и поправить. Чтобы отбрасывать выбросы, правильно усреднять и, хотелось бы, реже опрашивать, нужно хранить историю оценок и поправок, но эти отсчёты привязаны к генератору, который сам теперь меняется. Это довольно сложная задача теории управления.
Вместо того чтобы подстраивать основной генератор, можно сделать вид, что он стабилен, и подстраивать вторичный таймер, получаемый из него. Основной генератор по-прежнему будет плыть с температурой, но, хочется надеяться, достаточно медленно, чтобы не испортить наши оценки.
Первые графики
Пожалуй, эту историю лучше рассказать графиками. Самая первая запись выглядела так:
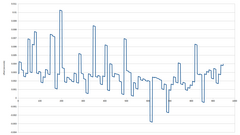 Первый график
На этом и следующих графиках по горизонтали отложены секунды, 1000 — это примерно 16 минут. По вертикали — тоже секунды: смещение между импульсами PPS. На первом графике мы просто опрашивали NTP каждые 10 секунд и пытались выдавать PPS соответственно.
Сразу видно множество выбросов, причём смещённых в положительную сторону. В квартире, где я тогда жил, Wi-Fi был чудовищно перегружен: десятки перекрывающихся сетей. Физический уровень Wi-Fi я знаю не слишком хорошо, но, может быть, вероятность коллизии пакета в одном направлении выше, чем в другом. Если исходящий пакет нельзя отправить из-за занятого канала, он задерживается, но когда канал освобождается, он (возможно) остаётся свободным ещё примерно секунду, так что на обратном пути коллизия менее вероятна. Впрочем, это лишь мои догадки.
При повторном замере некоторые выбросы превышали 15 мс.
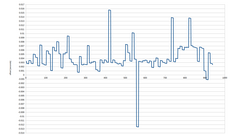 Второй график
Если не считать выбросов, среднее, похоже, устанавливается где-то на 3 мс в стороне, и на тот момент это было загадкой.
Если отслеживать оценки и отбрасывать результаты, которые выходят за порог, результаты всё равно довольно неудовлетворительные:
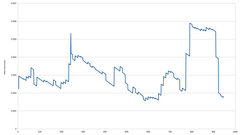 Третий график
Обратите внимание, что вертикальный масштаб изменился. Наклон линий между опросами тот же, что и раньше, просто лучше заметен. Это уход нашего некалиброванного генератора, который мы пока не подстраиваем.
Много записей спустя у меня иногда получались вот такие хорошие графики:
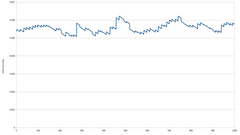 Четвёртый график
Даже без подстройки результаты совпадают почти в пределах миллисекунды, и это фантастика. Систематическое смещение пока оставалось загадкой. Подумайте, в чём оно может быть…
Настройка петли
Если подстройка генератора работает хорошо, наклон линии между опросами должен выровняться до идеально горизонтального. Тогда можно реже опрашивать сервер и идти на настроенном генераторе.
Первые попытки дали забавные результаты.
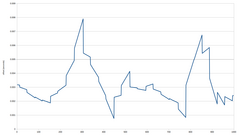 Пятый график
Наша поправка перекомпенсирует, и система теряет устойчивость. Чтобы добиться устойчивости, мы, в частности, усредняем результат каждого опроса с предыдущими оценками и тем самым ограничиваем влияние одной точки.
Возню с параметрами петли управления можно было бы даже, почти, назвать развлечением, если бы проверка каждого изменения не занимала очередные 16 минут.
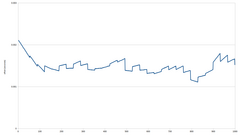 Шестой графикСистематическое смещение и пул
Смещение было постоянным в течение замера, но другим, если мерить в другой день. Позорно поздно я наконец понял, почему цифры сходились на несколько миллисекунд в стороне: время, которое сообщал NTP, было неправильным.
«Пул» NTP — это набор серверов, которые бесплатно сообщают время. Большинство из них держат добровольцы. Когда вы запрашиваете pool.ntp.org (или его поддомен), вам возвращают IP-адрес географически близкого сервера из пула. Большинство этих серверов не относятся к «стратуму 1», то есть сами синхронизируются с другими серверами по NTP.
DNS-запрос мы делаем до начала опроса (иначе он испортил бы замер времени), а потом держимся за IP-адрес сервера несколько часов или дольше. Немного логирования — и можно сопоставить качество с IP-адресами. Стало ясно, что результаты заметно лучше на одном изредка выпадавшем адресе, который, как оказалось, принадлежит Cloudflare.
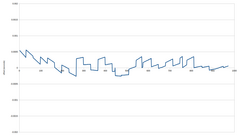 Седьмой график
Как только я сделал time.cloudflare.com предпочтительным сервером времени, результаты сразу резко улучшились. Видимо, у Cloudflare есть бюджет, чтобы держать свои серверы времени точными, хотя, надо сказать, обычный GPS-модуль не так уж дорог. Полагаю, подавляющему большинству пользователей NTP несколько миллисекунд безразличны.
Другая сеть
Второе большое улучшение дал запуск эксперимента в другой сети Wi-Fi. Попробовав у друга и в хакспейсе, я убедился, что в моей домашней сети джиттер намного больше, чем у большинства.
Но работать устройство должно было у меня дома, иначе не стоило и стараться. В некоторые часы всё работало заметно лучше, так что я попробовал замеры подлиннее. Если петля управления работает хорошо, джиттер должен усредниться.
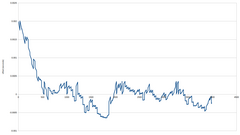 Восьмой график, 4000 точек
4000 точек — это около 66 минут. Начало слева — включение, когда генератор сильно сбит. В планах было, возможно, сохранять оценки в EEPROM, чтобы при включении начинать чуть ближе к цели.
Наклон преувеличен, потому что изменился горизонтальный масштаб, но на самом деле это фантастический результат, и он вселил в меня уверенность, что цель близка. Большая часть графика выше лежит в пределах половины миллисекунды от эталона GPS. Осталось только правильно настроить петлю управления, чтобы реже опрашивать сервер.
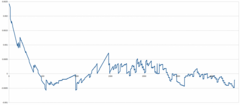 Девятый график
Глядя на эти графики, легко почувствовать, что петля должна делать на самом деле, но не забывайте: мы строим их относительно заведомо правильного эталонного PPS. А петля управления работает вслепую. После провала вниз несколько отсчётов как будто подтверждают наклон, поэтому она начинает опрашивать реже, и посередине возникает пик.
У меня огромное количество графиков, десятки часов экспериментов, и во многих из них я лишь чуть-чуть менял поведение петли, а потом ждал, что из этого выйдет. Вот один, где её дико раскачало:
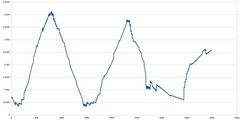 Десятый график, с колебаниями
То, что получается красивая синусоида (с периодом около 20 минут), наводит на мысль: стоит только правильно подобрать усреднение и демпфирование, и всё получится. Но это заняло бы чертовски много времени. Часто петля, казалось бы, работала хорошо, а через пару часов начинала сходить с ума. Вот запись, которая началась нормально, потом стала немного дрожать, а к третьему часу решила убежать:
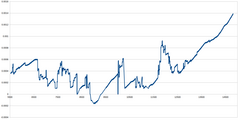 Одиннадцатый график
На следующем графике, записанном у друга, я, видимо, велел не увеличивать интервал опроса, пока не выполнится некий порог. Здесь устройство продержалось 15 минут без опросов и всё это время оставалось в пределах 0,6 мс. Но, может быть, это просто случайная удача.
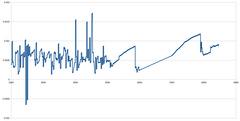 Двенадцатый график
В целом, надеюсь, теперь понятно, почему его поведение меня так и не устроило.
Я прекрасно понимаю, что изобретал велосипед. Уверен, что задача петли управления для синхронизации часов через сеть с джиттером давно решена. Но важнее другое: на самом деле надо было просто поставить на плату TCXO, термокомпенсированный кварцевый генератор. Даже без всякой подстройки TCXO прямо из коробки укладывается в несколько ppm. С ним можно было бы просто опрашивать сервер, скажем, раз в пять минут и больше ни о чём не заботиться.
И всё же это определённо можно заставить работать и без дополнительного железа. Думаю, другой подход к подстройке генератора — воспользоваться тем, что с каждым импульсом мы знаем настоящее время. Вместо того чтобы подстраиваться по интервалу между импульсами, можно было взять два замера с разницей в десять минут или даже в час и посчитать число тактов между ними. Даже если замеры окажутся выбросами, это дало бы хорошую оценку с малым риском неустойчивости. Правда, тут снова предполагается, что генератор не меняется с температурой.
Наконец, часы Mk III, к которым я хотел подключить этот модуль, всё равно показывали время с точностью до 10 мс, так что, возможно, и не было нужды гнаться за точностью лучше 1 мс. Допуска в 5 или даже 10 мс вполне хватило бы: никто не собирался использовать это для чего-то важного.
Плата
Параллельно с экспериментами я развёл простую плату.
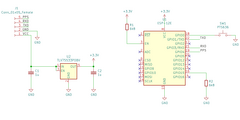 Скриншот схемы
Кнопка нужна и для перепрошивки, и, потенциально, для настройки. Я подключил WifiManager: он поднимает точку доступа с простым меню выбора сети Wi-Fi, но обычно срабатывает, только если подключиться не удалось. Запускать настройку по нажатию кнопки было бы разумно.
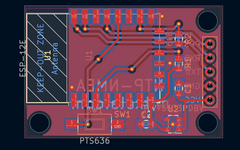 Скриншот платы в KiCad
А вот прототип рядом с GPS-платой, которую мы пытались имитировать:
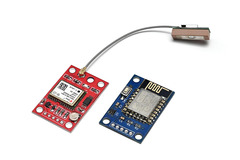 Наша плата рядом с GPS-платой
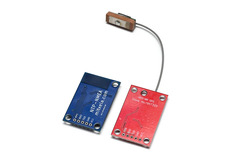 Наша плата рядом с GPS-платойВывод
Проект заброшен, поэтому и вывода у него нет.
Исходники я выложил на GitHub. Последний коммит, судя по тому, что я написал в его сообщении, может оказаться не самым удачным по качеству работы.
Источник: habr.com