
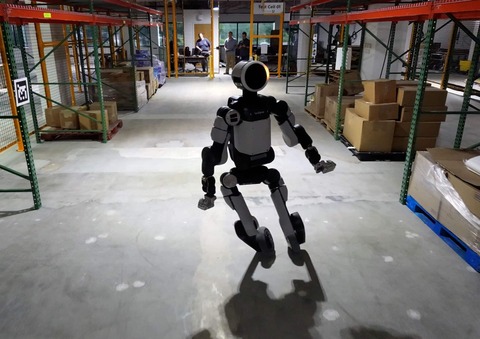
В Boston Dynamics рассказали, как поставили своего робота Atlas на колёса. Это позволило испытать приводы в самых жёстких режимах работы.
Atlas на колёсах работает как исследовательская платформа. Цель проекта — проверить, насколько эффективно обученный алгоритм управления всем телом (whole‑body controller) взаимодействует с реальными приводами, особенно когда те работают на грани своих технических характеристик.
Компании требовался сценарий, в котором двигатели должны постоянно развивать высокий крутящий момент и поддерживать высокую скорость, при этом непрерывно неся на себе реальную нагрузку. Передвижение на колёсах подходит для этого идеально: каждое начало движения, поворот или остановка заставляют моторы работать во всем диапазоне их крутящего момента и скорости.
Процесс переоборудования оказался простым. С помощью одного специально изготовленного адаптера стандартный обод от самоката закрепили на штатном узле «лодыжки» робота — это единственная новая деталь во всей конструкции. Поскольку Atlas изначально проектировался с расчётом на серийное производство и простоту обслуживания, такая модификация оказалась не сложнее замены колеса на обычном велосипеде.
Программная часть также не вызвала трудностей. Каждое колесо было представлено в модели как «лодыжка», способная вращаться непрерывно.
Цель состояла в том, чтобы алгоритм обучался в условиях, максимально приближенных к тем, с которыми он столкнется при работе на реальном роботе.
Переход к обучению с подкреплением потребовал адаптации уже существующих подходов к разработке стратегий управления. Внесение точечных изменений — в структуру функции вознаграждения, диапазон команд, на которых обучается алгоритм, и способы поддержания позы — позволило роботу самостоятельно освоить плавное перекатывание, сохраняя при этом устойчивость и простоту управления.
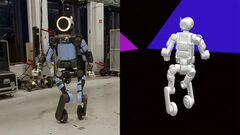
Некоторые движения были взяты из библиотеки данных захвата движений человека с активным скольжением ног. Там, где человек проскальзывал бы ногами, алгоритм управления «научился» поворачивать колёса и преодолевать участок за счёт качения.
Прыжок с разворотом на 360 градусов на деле оказался довольно безопасным манёвром. Алгоритм здесь работает по принципу отслеживания траектории, повторяя записанные движения человека, — и всё получилось с первой же попытки. Примечательно, что способ использования сцепления с поверхностью здесь оказался совсем иным, чем у робота Atlas, передвигающегося на «ногах». Например, на этапе подготовки к прыжку нижняя часть корпуса быстро перемещается в нужное положение за счёт качения, чтобы подготовиться к рывку вверх.
Отмечается, что первые наработки проекта уже внедряют в стандартную конфигурацию.
Ранее в Boston Dynamics представили новую конструкцию кистей рук для Atlas. Четырёхпалая кисть способна эффективно манипулировать объектами подобно человеческой. Она предлагает 13 степеней свободы (DOF), имеет прямой привод, конструкцию, оптимизированную для высокоточного моделирования и изначально создана для выполнения сложных физических манипуляций.
Источник: habr.com