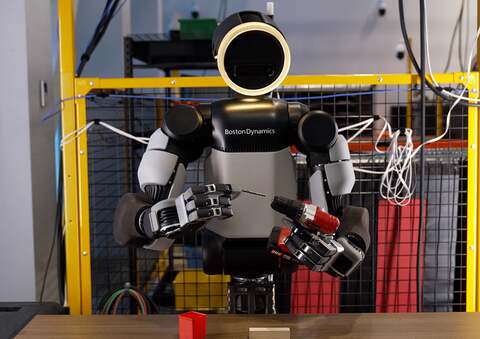
Boston Dynamics представила новую конструкцию кистей рук для человекоподобного робота Atlas. Четырёхпалая кисть способна эффективно манипулировать объектами подобно человеческой.
Как отметили в компании, её цель — создать руку, которая способна выполнять широкий спектр полезных задач, включая работу с инструментами, обладает достаточной силой и прочностью, чтобы выдерживать суровые условия реальной эксплуатации на промышленных объектах и в логистических центрах, минимизирует различия в кинематике и способах взаимодействия по сравнению с человеческой.
В Boston Dynamics заявили, что обучают роботов по методу sim‑to‑real (перенос навыков из симуляции в реальность) и методом генерации синтетических данных.
Новая роборука предлагает 13 степеней свободы (DOF), имеет прямой привод, конструкцию, оптимизированную для высокоточного моделирования и изначально создана для выполнения сложных физических манипуляций. Предполагается, что конструкцией оснасят новое поколение Atlas — подвижного гуманоидного робота, способного переносить грузы весом более 45 кг.
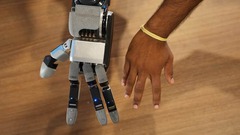
Предыдущие модели рук Atlas имели 7 степеней свободы. Четырёхпалая конструкция включает более подвижный большой палец и использует актуаторы (приводы) одного типа. Как и в корпусе Atlas, они полностью герметичны и не предусматривают хрупких кабелей, проходящих через суставы.
Кисть по размеру сопоставима с крупной человеческой рукой, что во многом определяет габариты приводов. Она поддерживает возможность обратного хода (backdrivability) и имеет плотную сеть тактильных датчиков давления, покрывающих кончики пальцев и ладонь, что позволяет улавливать даже слабые сигналы при контакте.
Кинематику также оптимизировали для обеспечения высокой ловкости манипуляций внутри самой кисти. Противопоставленный большой палец имеет четыре степени свободы и гораздо более антропоморфную конфигурацию, а остальные обладают тремя степенями свободы, позволяющими разводить их в стороны и полностью контролировать положение кончиков пальцев. Это позволяет скользить кончиком большого пальца вдоль и поперёк остальных, выполнять точный щипковый захват между большим и любым другим пальцем, выполнять точный трёхпалый захват, удерживать инструменты с рукояткой‑курком, такие как дрели, электрошуруповерты, шлифовальные машины, нейлеры и сварочные горелки.
В Boston Dynamics объяснили, что добавить мизинец было бы несложно, учитывая модульность конструкции, но это не дало бы больше в плане функциональности.
Конструкция кисти создавалась с расчётом на перенос навыков из симуляции в реальность (sim2real) и использование обучения с подкреплением. Сочетание жёсткого привода и обратимой трансмиссии вместе с инновационными методами компенсации эффекта «коггинга» (скачкообразного изменения момента) и трения позволяет моделировать работу кисти с высокой динамической точностью. Это, в свою очередь, повышает эффективность обучения с подкреплением.
Полученные предварительные результаты показали успешный перенос навыков из симуляции в реальность при выполнении динамических задач. Стратегии поведения отрабатывалась непосредственно в симуляции с применением метода рандомизации, а затем переносилась на реальное оборудование, где для обратной связи используются лишь высокочастотные данные проприоцепции приводов.
Источник: habr.com