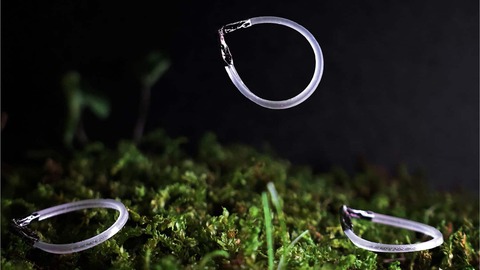
Исследователи из Университета штата Северная Каролина создали мягких роботов каплевидной формы, которые под воздействием инфракрасного света прыгают вверх или вперёд и продолжают прыгать, пока на них падает свет. Работа демонстрирует новый механизм самовосстановления исходного состояния после прыжка в мягкой робототехнике.
Роботы сделаны из ленты из жидкокристаллического эластомера, изогнутой в форме капли, с тонкой алюминиевой трубкой в форме буквы V на одном конце. Под воздействием света инфракрасной лампы поверхность ленты сжимается, заставляя её вращаться. Жёсткий V‑образный элемент на одном конце робота не позволяет ленте просто перекатываться на месте, поэтому она закручивается всё сильнее. Энергия накапливается до тех пор, пока скручивание не достигает критической точки, после чего лента высвобождает эту энергию, а V‑образный элемент на одном конце капли резко движется вниз и ударяется о поверхность. Это подбрасывает робота в воздух.
Высвободив накопленную энергию, каплевидный робот возвращается к исходной форме. Этот процесс продолжает повторяться до тех пор, пока робот подвергается воздействию инфракрасного света.
«Мы обнаружили, что можем управлять характером движения робота с помощью небольших изменений конструкции, — говорит первый автор статьи и постдок Университета штата Северная Каролина Фанцзе Ци. — Если V‑образный элемент на одном конце капли очень широкий, с углом 120 градусов, робот просто ползёт вперёд. Если уменьшить угол до 90 градусов, он прыгает вперёд. А если уменьшить его ещё сильнее, до 50 градусов, робот прыгает вертикально. Иными словами, всего один геометрический параметр определяет, будет ли он ползти, прыгать вперёд или вверх».
«Мы также смогли увеличить дальность прыжка робота, добавив небольшой груз к закруглённому концу капли, — говорит Ци. — Это изменяет центр масс робота и приводит к более мощному и устойчивому движению вперёд, подобно пловцу, наклоняющемуся вперёд при прыжке со стартовой тумбы».
В испытаниях, подтверждающих работоспособность концепции, исследователи обнаружили, что каплевидные роботы способны преодолевать прыжками склоны и препятствия и перемещаться по самым разным поверхностям, включая траву, песок, камни и мульчу.
«У этой работы пока нет непосредственных практических применений, но это фундаментальное достижение, которое стоит изучить с точки зрения потенциального использования для перемещения в окружающей среде, роевой робототехники и навигации по неструктурированной местности», — говорит Инь.
Источник: habr.com